Hugging Face muestra cómo simular una tarea de pick-and-place robótico con activos SimReady en Isaac Sim
Hecho Qué ha ocurrido
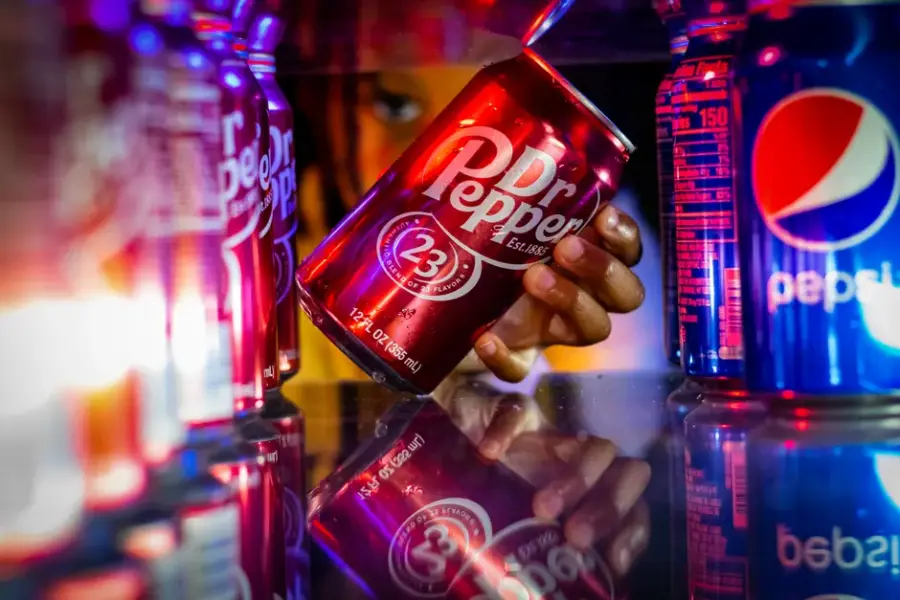
Un tutorial publicado por NVIDIA en Hugging Face describe cómo montar en Isaac Sim una tarea en la que un brazo UR17G con pinza Robotiq 2F-140 recoge una lata de bebida, la traslada y la suelta. Los activos se descargan de SimReady Central, una biblioteca abierta con propiedades de simulación y validación de perfiles. El flujo usa un agente de IA para generar el código de control, y los autores indican que los resultados solo valen para este montaje escriptado.
Resumen generado mediante IA a partir de Hugging Face (original en inglés). Naturaleza de la información: declaración de parte interesada.
Análisis Por qué importa
Muestra un camino práctico para probar robots en simulación antes de usarlos en planta, reduciendo pruebas costosas con hardware real. Es útil para equipos de robótica e industria que evalúen gemelos digitales.
- Quién se ve afectado
- Equipos de robótica, integradores de automatización y desarrolladores de simulación industrial.
- Qué puede cambiar
- Si se adopta, la preparación de activos y la validación física en simulación podrían hacerse más rápido y con menos trabajo manual.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Conviene vigilar si la biblioteca SimReady Central se amplía con más perfiles validados y si los resultados se reproducen con otras variaciones de objetos y cargas.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: Hugging Face (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗robóticasimulación físicaagentes de IAOpenUSD NVIDIAHugging Face Hugging Face Isaac Sim Nvidia robótica SimReady
Relacionadas
NVIDIA lanza SimReady Central, una biblioteca abierta de más de 2.000 activos 3D listos para simulación
NVIDIA publicó en Hugging Face SimReady Central, una biblioteca gratuita y sin restricciones con más de 2.000 activos 3D en formato OpenUSD preparados para…
Por qué importaReduce el trabajo manual de preparar modelos para simular robots y gemelos digitales de fábricas de IA, algo útil para equipos de ingeniería y de…
AWS y NVIDIA permiten entrenar robots humanoides a escala con simulación GPU
AWS y NVIDIA publican una guía técnica para entrenar políticas de robots humanoides (Unitree H1) usando NVIDIA Isaac Lab en Amazon SageMaker AI, aprovechando…
Por qué importaAcelera el ciclo de desarrollo de robots físicos desplazando el entrenamiento a simulación de alta fidelidad en lugar de ensayo y error en el mundo…
NVIDIA amplía plataforma Isaac para desarrollo acelerado de robots con IA
NVIDIA ha anunciado nuevas herramientas y modelos abiertos en su plataforma Isaac para acelerar el desarrollo de robots autónomos. La actualización incluye…
Por qué importaLas herramientas anunciadas reducen significativamente el tiempo y coste de desarrollo de robots autónomos al permitir generar datos sintéticos (que…
NVIDIA y Hugging Face explican cómo entrenar en simulación un robot bípedo Microduck y desplegarlo en hardware real
NVIDIA y Hugging Face publicaron un tutorial para entrenar una política de caminar del robot bípedo de código abierto Microduck con Isaac Lab 3.0 y Newton…
Por qué importaMuestra un flujo reproducible de simulación a robot real que reduce el coste de experimentar con robótica bípeda, aunque está orientado a…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.