NVIDIA lanza Isaac ROS 5.0 con capacidades agénticas para desarrollo robótico open source
Hecho Qué ha ocurrido
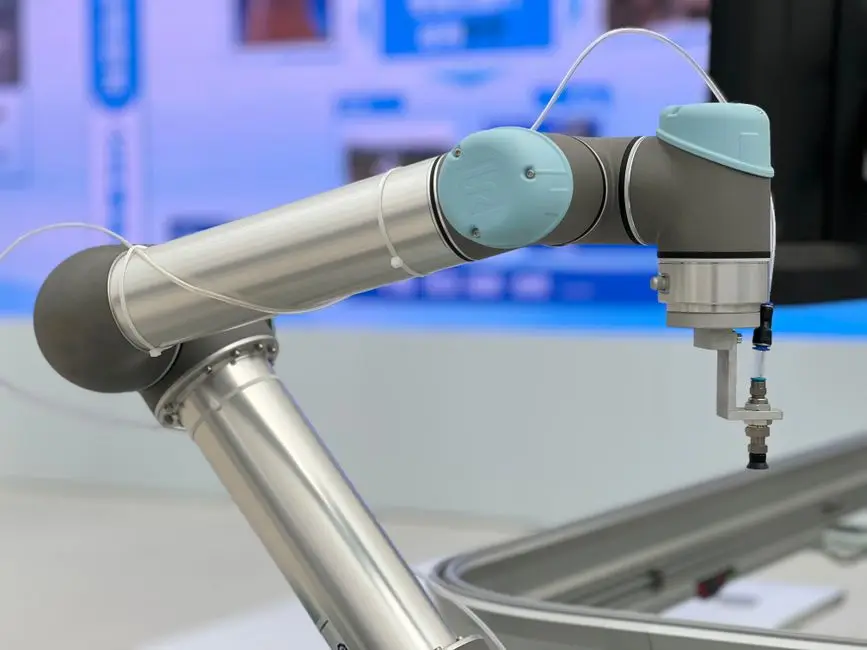
NVIDIA presentó en ROSCon Toronto Isaac ROS 5.0, colección de paquetes acelerados por GPU para ROS que introduce flujos de trabajo agénticos, soporte para ROS Lyrical y Ubuntu 24.04, y nuevas skills de percepción como FoundationStereo y FoundationPose. La plataforma es usada por socios como RealSense, Intrinsic, Magna, Universal Robots y Mentee Robotics para percepción, manipulación y despliegue en robots con Jetson.
Resumen generado mediante IA a partir de NVIDIA Blog (original en inglés). Naturaleza de la información: declaración de parte interesada.
Análisis Por qué importa
Consolida a NVIDIA como capa de infraestructura estándar para robótica física con IA, facilitando que agentes de IA colaboren en el desarrollo de robots y acelerando la adopción industrial de robótica acelerada por GPU.
- Quién se ve afectado
- Fabricantes de robots, integradores industriales, desarrolladores de robótica y empresas de manufactura y logística que usan ROS.
- Qué puede cambiar
- Los desarrolladores podrán usar agentes de IA para tareas de desarrollo robótico como calibración de sensores y manipulación, reduciendo tiempos de implementación.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Vigilar la adopción por parte de la comunidad ROS, integración de más socios industriales y evolución de las herramientas FoundationPose/FoundationStereo en entornos productivos.
Recomendación Qué debería hacer una empresa
Empresas de manufactura o logística que evalúen robótica con percepción avanzada deberían probar Isaac ROS 5.0 en pilotos durante los próximos 6-12 meses.
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: NVIDIA Blog (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗robóticaedge AIchipspercepción NVIDIAIntrinsicMagnaUniversal RobotsMentee Robotics Isaac ROS Jetson Nvidia robótica ROS
Relacionadas
NVIDIA amplía plataforma Isaac para desarrollo acelerado de robots con IA
NVIDIA ha anunciado nuevas herramientas y modelos abiertos en su plataforma Isaac para acelerar el desarrollo de robots autónomos. La actualización incluye…
Por qué importaLas herramientas anunciadas reducen significativamente el tiempo y coste de desarrollo de robots autónomos al permitir generar datos sintéticos (que…
NVIDIA lanza suite de modelos y herramientas de IA física para robots y vehículos autónomos
NVIDIA anunció en CES 2026 una suite completa de modelos y frameworks de IA física en código abierto para acelerar el desarrollo de robots humanoides…
Por qué importaLa disponibilidad de una stack completa en código abierto reduce las barreras de entrada para desarrolladores y empresas que quieren construir…
NVIDIA presenta herramientas y modelos para acelerar desarrollo de robots con IA física
NVIDIA ha anunciado durante la Semana Nacional de Robótica 2026 un conjunto de avances para acelerar el desarrollo de robots con IA física. Los anuncios clave…
Por qué importaEstos avances reducen significativamente el tiempo de desarrollo y el coste de entrenar robots, permitiendo que pasen de entornos virtuales a…
Nvidia presenta ecosistema completo de robótica con modelos fundacionales y hardware en CES 2026
Nvidia anunció en CES 2026 un ecosistema completo de robótica física que incluye modelos fundacionales (Cosmos Transfer 2.5, Cosmos Predict 2.5, Cosmos Reason…
Por qué importaNvidia intenta establecer un estándar abierto que reduzca fricciones en el desarrollo de robots, facilitando la adopción masiva y reduciendo costos…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.