Investigadores de Stanford y Caltech usan GPT-6 Astra para que un robot humanoide limpie una cocina desconocida
Hecho Qué ha ocurrido
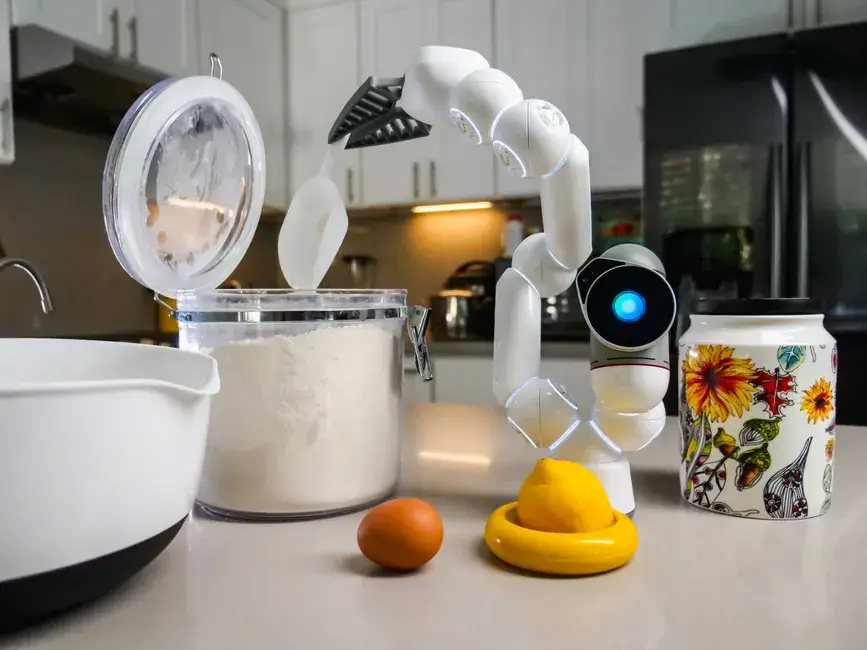
Investigadores de Stanford y Caltech crearon HomeBody, un sistema que permite a un robot humanoide Unitree G1 explorar y ordenar una cocina desconocida usando GPT-6 Astra directamente, sin capa de control entrenada intermedia. El modelo llama directamente a una librería de habilidades modulares (agarrar, navegar, abrir cajones) y construye un gemelo digital en Nvidia Isaac Sim con memoria espacial de objetos. El código está publicado en GitHub, y persisten limitaciones de latencia, sobrecalentamiento de servos y coste computacional alto.
Resumen generado mediante IA a partir de The Decoder (original en inglés). Naturaleza de la información: hecho documentado.
Análisis Por qué importa
Demuestra que los modelos multimodales de propósito general pueden reemplazar controladores robóticos especializados, acelerando el desarrollo de robots domésticos más flexibles pero también planteando riesgos de seguridad al delegar control físico en un LLM.
- Quién se ve afectado
- Empresas de robótica, fabricantes de electrodomésticos inteligentes, laboratorios de IA que exploran integración física de modelos de lenguaje.
- Qué puede cambiar
- Se reduce la necesidad de entrenar controladores específicos por tarea, permitiendo que un mismo modelo de lenguaje-visión controle múltiples habilidades robóticas de forma más generalizable.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Vigilar si OpenAI avanza en su anunciado retorno a la robótica personal y si se abordan los problemas de seguridad y latencia detectados en Astra al controlar robots físicos.
Enviar esta noticia por correo
Fuente original: The Decoder. La referencia es siempre el artículo original.
Ver fuente original ↗robóticamultimodalagentesedge AI OpenAIStanfordCaltechNvidiaUnitree CaltechGPT-6 AstraHomeBodyrobóticaStanford
Tu opinión
0 comentarios
Relacionadas
ETH Zúrich desarrolla una mano robótica autónoma capaz de caminar con sus dedos
Investigadores del Laboratorio de Robótica de ETH Zúrich, liderados por Amir Kazemi, desarrollaron una mano robótica autónoma que usa sus dedos como piernas…
Por qué importaEs un avance en robótica de manipulación y locomoción que podría derivar en robots más versátiles capaces de inspeccionar o actuar en espacios…
Investigadores de ETH Zúrich crean una mano robótica autónoma que camina sin brazo
Investigadores del ETH Zúrich (Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann) desarrollaron una mano robótica que camina de forma autónoma usando…
Por qué importaPropone una arquitectura modular y descentralizada para la robótica, donde componentes especializados podrían actuar de forma autónoma en espacios…
Estudio con 3.132 personas: acceso a IA reduce del 44% al 3% la disposición a decir 'no lo sé'
Investigadores realizaron cinco experimentos con 3.132 participantes usando un modelo (Step 3.5 Flash) que fallaba casi siempre en preguntas sobre detalles…
Por qué importaEl estudio sugiere que la mera disponibilidad de IA, incluso cuando es poco fiable, altera el juicio humano y la calibración de confianza, un riesgo…
Modelos de OpenAI y Anthropic descifran dos mensajes Enigma nazis sin resolver desde hace décadas
El desarrollador Carter Leffen usó el modelo Astra de OpenAI para descifrar un mensaje Enigma de 1941 (MVUEH) sin resolver desde 2005, probando 14,8 millones…
Por qué importaMuestra la capacidad de los modelos más avanzados para realizar tareas de investigación autónoma, construcción de simuladores y búsqueda combinatoria…