Skild AI presenta S1, modelo robótico que aprende tareas nuevas con un solo vídeo
Hecho Qué ha ocurrido
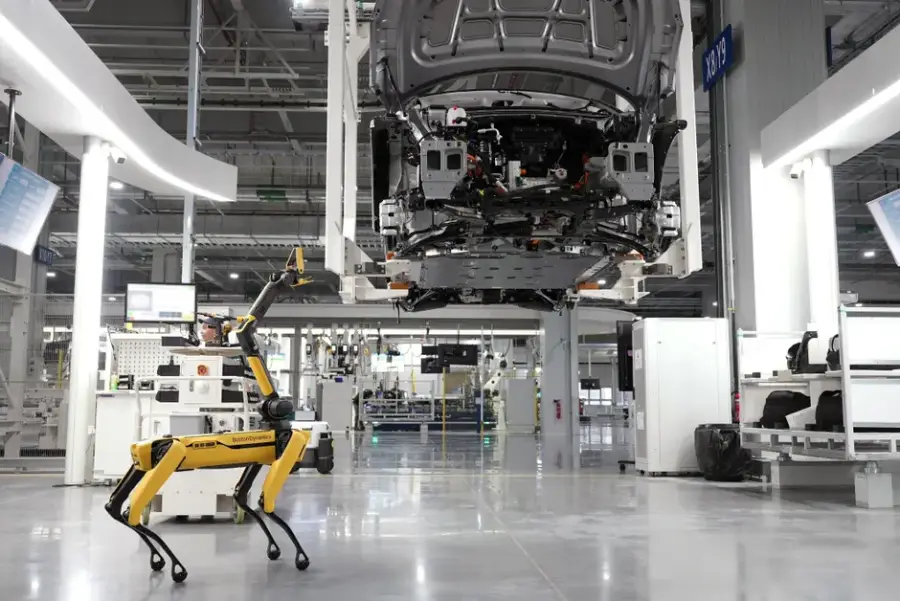
Skild AI lanzó S1, un modelo fundacional para robots que aprende tareas nuevas de larga duración a partir de una única demostración en vídeo, sin reentrenar pesos, usando infraestructura de NVIDIA (Isaac Lab, Cosmos, Omniverse). La empresa alcanzó una tasa de ingresos anual de 100 millones de dólares a los 10 meses de su primer despliegue comercial, con más de 60 alianzas en manufactura, logística e inspección. En pruebas, S1 logró un 66% de éxito por paso frente a 9% de un sistema comparable, y Skild, NVIDIA y Foxconn ya usan el modelo en ensamblaje de sistemas Blackwell.
Resumen generado mediante IA a partir de NVIDIA Blog (original en inglés). Naturaleza de la información: declaración de parte interesada.
Análisis Por qué importa
Reducir drásticamente el coste y tiempo de reprogramación de robots para nuevas tareas podría acelerar la automatización flexible en plantas y almacenes con cambios frecuentes de producto o layout.
- Quién se ve afectado
- Fabricantes industriales, empresas de logística y integradores de robótica que necesitan adaptar líneas de producción rápidamente.
- Qué puede cambiar
- Los operadores podrían enseñar nuevas tareas a robots grabando un vídeo, sin necesidad de datasets ni reentrenamientos específicos por cada cambio de proceso.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Vigilar la adopción real fuera de los despliegues piloto con Foxconn, la evolución de la tasa de éxito en entornos productivos complejos y si otros fabricantes de robots adoptan enfoques similares de aprendizaje en contexto.
Recomendación Qué debería hacer una empresa
Empresas con líneas de producción variables deberían evaluar pilotos con modelos de robótica basados en demostración por vídeo en los próximos 12-18 meses antes de comprometerse con soluciones de automatización rígidas.
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: NVIDIA Blog (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗robóticaaprendizaje en contextosimulaciónmultimodal Skild AINVIDIAFoxconn automatización Foxconn Nvidia robótica industrial Skild AI
Relacionadas
Skild AI alcanza valoración de 14.000 millones tras ronda liderada por SoftBank
Skild AI, startup fundada en 2023 especializada en modelos fundamentales para robótica de propósito general, cerró una ronda Serie C de 1.400 millones de…
Por qué importaSeñala la consolidación de un mercado clave: software robótico capaz de adaptarse a múltiples robots sin reentrenamiento extenso. El crecimiento…
NVIDIA Research presenta avances en robótica: de simulación a despliegue en el mundo real
NVIDIA Research presentó ocho trabajos en la Conferencia Internacional de Robótica y Automatización (ICRA) demostrando cómo la transferencia…
Por qué importaLa transición de robots de demostración controlada a autonomía confiable generalizable es crítica para empresas en manufactura, logística y…
Generalist AI demuestra robots que aprenden tareas nuevas sin entrenamiento específico
Generalist AI, startup de Cambridge fundada por antiguos investigadores de Google DeepMind y Boston Dynamics, mostró robots que aprenden nuevas tareas viendo…
Por qué importaRepresenta un avance hacia robots de propósito general que pueden adaptarse a nuevas situaciones sin reentrenamiento exhaustivo, acercando la…
AWS y NVIDIA permiten entrenar robots humanoides a escala con simulación GPU
AWS y NVIDIA publican una guía técnica para entrenar políticas de robots humanoides (Unitree H1) usando NVIDIA Isaac Lab en Amazon SageMaker AI, aprovechando…
Por qué importaAcelera el ciclo de desarrollo de robots físicos desplazando el entrenamiento a simulación de alta fidelidad en lugar de ensayo y error en el mundo…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.