NVIDIA detalla cómo usar Warp y MJWarp para acelerar simulación robótica en GPU
Hecho Qué ha ocurrido
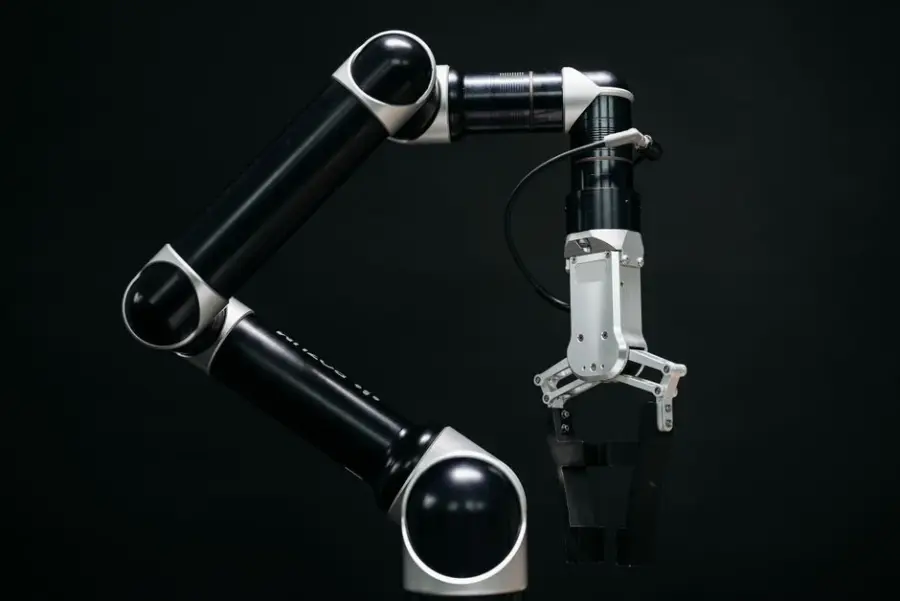
NVIDIA publica un tutorial técnico sobre cómo usar NVIDIA Warp y MJWarp, una implementación de la física de MuJoCo sobre GPU, para paralelizar hasta 2.048 entornos simultáneos de simulación robótica con un brazo SO-101. El artículo forma parte de una serie sobre 'State of Simulation for Physical AI' y explica la migración de flujos de trabajo de MuJoCo en CPU a MJWarp en GPU, cubriendo asignación de memoria, captura de grafos CUDA y validación de tareas de agarre y apilado de cubos.
Resumen generado mediante IA a partir de Hugging Face (original en inglés). Naturaleza de la información: análisis u opinión.
Análisis Por qué importa
Acelerar la simulación física es clave para entrenar políticas de robótica mediante aprendizaje por refuerzo a gran escala, reduciendo tiempos y costes de desarrollo de robots físicos.
- Quién se ve afectado
- Equipos de investigación en robótica, empresas de IA física y desarrolladores de simuladores para entrenamiento de agentes.
- Qué puede cambiar
- Los equipos que trabajen con MuJoCo podrán escalar sus simulaciones a miles de entornos paralelos en GPU sin rediseñar completamente su código, acelerando la recolección de datos de entrenamiento.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Conviene seguir las próximas entregas de la serie sobre integración con Newton e Isaac Lab, y la adopción de MJWarp por parte de laboratorios de robótica.
Recomendación Qué debería hacer una empresa
Los equipos de I+D en robótica que usen MuJoCo pueden evaluar MJWarp en los próximos 3-6 meses para acelerar pipelines de entrenamiento de políticas mediante RL a gran escala.
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: Hugging Face (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗robóticasimulación físicaGPUchips NVIDIA MJWarp MuJoCo NVIDIA Warp robótica simulación
Relacionadas
AWS y NVIDIA permiten entrenar robots humanoides a escala con simulación GPU
AWS y NVIDIA publican una guía técnica para entrenar políticas de robots humanoides (Unitree H1) usando NVIDIA Isaac Lab en Amazon SageMaker AI, aprovechando…
Por qué importaAcelera el ciclo de desarrollo de robots físicos desplazando el entrenamiento a simulación de alta fidelidad en lugar de ensayo y error en el mundo…
NVIDIA Research presenta avances en robótica: de simulación a despliegue en el mundo real
NVIDIA Research presentó ocho trabajos en la Conferencia Internacional de Robótica y Automatización (ICRA) demostrando cómo la transferencia…
Por qué importaLa transición de robots de demostración controlada a autonomía confiable generalizable es crítica para empresas en manufactura, logística y…
Nvidia muestra cómo desarrolladores usan agentes de IA frontera con Omniverse para crear simulaciones
Nvidia publicó una serie de casos de uso internos donde ingenieros dirigen agentes de IA frontera (como 'GPT-6 Astra' y Claude Fable 5) mediante instrucciones…
Por qué importaMuestra un patrón emergente de uso de agentes de IA para acelerar flujos de trabajo técnicos complejos en simulación, robótica y vehículos autónomos…
NVIDIA presenta herramientas y modelos para acelerar desarrollo de robots con IA física
NVIDIA ha anunciado durante la Semana Nacional de Robótica 2026 un conjunto de avances para acelerar el desarrollo de robots con IA física. Los anuncios clave…
Por qué importaEstos avances reducen significativamente el tiempo de desarrollo y el coste de entrenar robots, permitiendo que pasen de entornos virtuales a…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.