RoboCat: agente automejorable de DeepMind que aprende tareas robóticas con pocos datos
Hecho Qué ha ocurrido
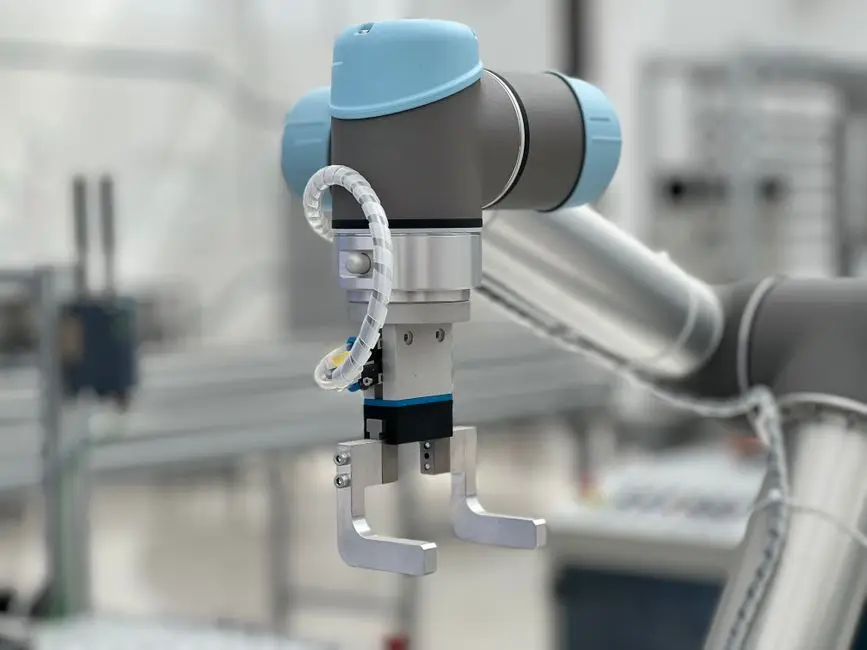
Google DeepMind presenta RoboCat, un agente de IA basado en el modelo multimodal Gato que aprende a realizar múltiples tareas en diferentes brazos robóticos reales y genera automáticamente datos de entrenamiento para mejorar. RoboCat requiere solo 100 demostraciones para aprender nuevas tareas y duplicó su tasa de éxito (de 36% a más de 72%) en tareas nunca vistas al entrenar con un conjunto más diverso. El sistema fue entrenado con millones de trayectorias de robots reales y simulados, demostrando capacidad de adaptación incluso a arquitecturas robóticas nuevas, como pasar de pinzas de dos dedos a garras de tres dedos con el 86% de precisión tras 1000 demostraciones humanas.
Resumen generado mediante IA a partir de Google DeepMind (original en inglés). Naturaleza de la información: hecho documentado.
Análisis Por qué importa
Reduce significativamente la barrera de datos etiquetados en robótica, que es el principal cuello de botella en el desarrollo de robots multiusos. La capacidad de automejorar y transferir conocimiento entre plataformas acelera la viabilidad comercial de robots generales, algo crítico para industriales y operadores de centros logísticos.
- Quién se ve afectado
- Fabricantes de robots, empresas de manufactura, logística y centros de distribución; investigadores en robótica; proveedores de soluciones de automatización industrial.
- Qué puede cambiar
- Si se replica en producción, permitiría entrenar robots en nuevas tareas con 10-100x menos supervisión humana y menor tiempo de adaptación entre plataformas. Haría economicamente viable desplegar robots multiusos en pequeñas y medianas empresas, no solo en operaciones a gran escala.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Disponibilidad de RoboCat como framework o API; adopción en centros de investigación y empresas reales; evolución del hardware robótico para maximizar transferencia de conocimiento; comparativas independientes con métodos tradicionales de fine-tuning; posibles limitaciones en tareas que requieren retroalimentación táctil avanzada.
Recomendación Qué debería hacer una empresa
Empresas de automatización y logística deberían evaluar RoboCat o frameworks similares en los próximos 6-12 meses para prototipaje de nuevas tareas robóticas, priorizando procesos hoy muy costosos de entrenar manualmente (picking, ensamblaje de precisión variable).
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: Google DeepMind (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗multimodalagentesrobóticaaprendizaje por refuerzovision Google DeepMind automatización automejorable Google DeepMind RoboCat robótica
Forma parte de la historia Google DeepMind desarrolla familia Gemini Robotics para IA física (5 noticias, estado: cerrada).
Relacionadas
Google DeepMind lanza Gemini Robotics ER 1.6 con lectura de instrumentos
Google DeepMind presentó Gemini Robotics-ER 1.6, una versión mejorada de su modelo de razonamiento embodido para robots. El modelo incluye capacidades…
Por qué importaLa lectura autónoma de instrumentos industriales es crítica para inspecciones de instalaciones sin intervención humana, reduciendo riesgos y costos…
Google DeepMind lanza Gemini Robotics 1.5 con agentes IA para tareas complejas multipasos
Google DeepMind ha presentado Gemini Robotics 1.5, una familia de dos modelos especializados para robotística: Gemini Robotics-ER 1.5 (razonamiento…
Por qué importaEstos modelos representan un avance fundamental hacia robots de propósito general capaces de razonar, planificar y usar herramientas en el mundo…
Google DeepMind lanza Gemini Robotics On-Device, modelo de IA para robots sin conexión
Google DeepMind ha presentado Gemini Robotics On-Device, un modelo VLA (vision language action) optimizado para ejecutarse localmente en robots sin depender de…
Por qué importaReduce la latencia crítica en aplicaciones robotizadas y elimina la dependencia de conectividad, permitiendo despliegues robóticos en entornos sin…
Google DeepMind presenta Gemini Robotics, modelos de IA para control directo de robots
Google DeepMind ha presentado Gemini Robotics y Gemini Robotics-ER, dos nuevos modelos basados en Gemini 2.0 diseñados para controlar robots en el mundo…
Por qué importaEstos modelos representan un avance significativo en la capacidad de la IA para realizar tareas complejas y precisas en el mundo físico, incluyendo…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.