Startup británica Worldmodeldata convierte datos de videojuegos en entrenamiento para modelos de mundo
Hecho Qué ha ocurrido
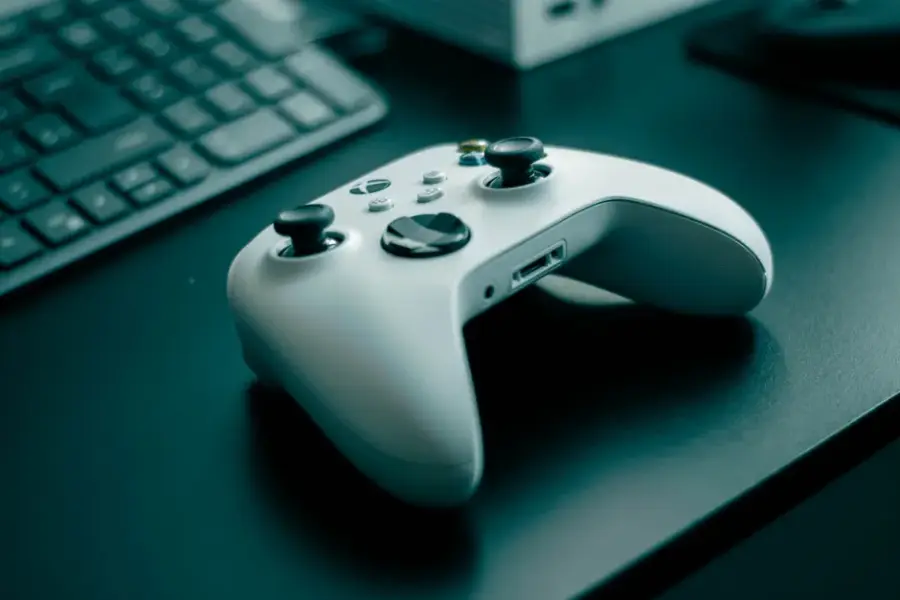
Worldmodeldata, startup británica asesorada por Yann LeCun, licencia inputs de controladores y datos visuales de estudios de videojuegos para crear datasets destinados a entrenar 'world models', IA capaz de navegar el mundo físico. La empresa afirma haber licenciado casi 1 millón de horas de datos de estudios sin revelar cuáles. Otras compañías como General Intuition y Niantic recopilan datos similares de sus propias plataformas. Nvidia y académicos como Xiatian Zhu cuestionan la validez de estos datos por la física poco realista de los videojuegos.
Resumen generado mediante IA a partir de Wired AI (original en inglés). Naturaleza de la información: declaración de parte interesada.
Análisis Por qué importa
La escasez de datos de causa-efecto físico es uno de los mayores cuellos de botella para avanzar en robótica y vehículos autónomos, y esta propuesta ofrece una fuente masiva y barata frente a la recolección manual con sensores.
- Quién se ve afectado
- Laboratorios de IA, empresas de robótica, fabricantes de vehículos autónomos, estudios de videojuegos y jugadores individuales.
- Qué puede cambiar
- Si se valida el enfoque, los world models podrían entrenarse con datasets mucho mayores y más diversos que hoy, acelerando su desarrollo comercial y potencialmente abriendo un nuevo mercado de licencias de datos de videojuegos.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Vigilar si los primeros modelos entrenados con estos datos muestran resultados competitivos en manipulación fina de objetos, si Nvidia u otros laboratorios cambian de postura, y si surgen acuerdos de compensación a jugadores individuales.
Recomendación Qué debería hacer una empresa
Empresas de robótica y automoción deberían monitorear en los próximos 12 meses los resultados de benchmarks de world models entrenados con datos de videojuegos antes de invertir en este tipo de datasets.
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Fuente original: Wired AI. La referencia es siempre el artículo original.
Ver fuente original ↗world modelsrobóticadatos de entrenamientosimulación WorldmodeldataNvidiaGeneral IntuitionNianticKhosla Ventures datos sintéticosrobóticavideojuegosworld modelsYann LeCun
Tu opinión
0 comentarios
Relacionadas
OpenAI resuelve con IA un problema matemático abierto y desata debate sobre comprensión frente a fuerza bruta
OpenAI afirma haber resuelto, usando miles de agentes de IA, el problema de existencia y suavidad de Navier-Stokes, un enigma matemático de décadas. La prueba…
Por qué importaEl caso ilustra tensiones sobre transparencia, atribución y comprensión cuando la IA acelera investigación científica sin explicar su razonamiento…
Estudio: los agentes de IA proponen más soluciones pero los humanos siguen decidiendo en el desarrollo de modelos
Un equipo vinculado a la Universidad de Fudan analizó 769 registros de tareas de 56 participantes durante la construcción de su propio modelo, Atria Dawn…
Por qué importaEl estudio matiza el debate sobre autonomía creciente de la IA en investigación, mostrando que más actividad de agentes no equivale a más poder de…
Investigadores de Stanford y Caltech usan GPT-6 Astra para que un robot humanoide limpie una cocina desconocida
Investigadores de Stanford y Caltech crearon HomeBody, un sistema que permite a un robot humanoide Unitree G1 explorar y ordenar una cocina desconocida usando…
Por qué importaDemuestra que los modelos multimodales de propósito general pueden reemplazar controladores robóticos especializados, acelerando el desarrollo de…
ETH Zúrich desarrolla una mano robótica autónoma capaz de caminar con sus dedos
Investigadores del Laboratorio de Robótica de ETH Zúrich, liderados por Amir Kazemi, desarrollaron una mano robótica autónoma que usa sus dedos como piernas…
Por qué importaEs un avance en robótica de manipulación y locomoción que podría derivar en robots más versátiles capaces de inspeccionar o actuar en espacios…