DeepMind entrena agentes para navegar ciudades sin mapas usando solo visión
Hecho Qué ha ocurrido
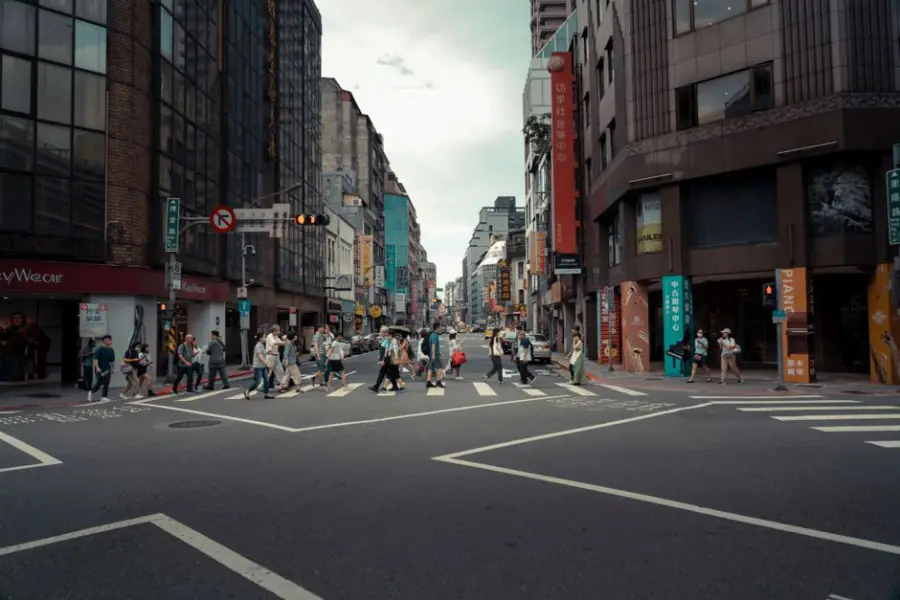
Google DeepMind ha desarrollado un agente de IA que aprende a navegar ciudades reales (Londres, París, Nueva York) únicamente a partir de imágenes de Street View, sin mapas ni GPS. El sistema utiliza redes neuronales convolucionales y redes recurrentes para procesar imágenes panorámicas y predecir acciones de navegación, alcanzando destinos ubicados a kilómetros de distancia tras recorrer cientos de panoramas. El agente también demuestra capacidad de transferencia: al entrenar primero en varias ciudades, puede adaptarse a una nueva ciudad congelando la red visual y la política, y aprendiendo solo una nueva ruta específica de la localidad.
Resumen generado mediante IA a partir de Google DeepMind (original en inglés). Naturaleza de la información: hecho documentado.
Análisis Por qué importa
Este avance demuestra que la IA puede replicar un aspecto fundamental de la cognición espacial humana sin herramientas explícitas de mapeo, lo que abre posibilidades en navegación autónoma, robótica y comprensión de cómo los agentes pueden aprender representaciones del espacio. Para empresas de logística, entrega y movilidad autónoma, sienta precedente sobre métodos alternativos a los sistemas GPS tradicionales.
- Quién se ve afectado
- Empresas de logística, robótica, vehículos autónomos y servicios de navegación; investigadores en IA y robótica.
- Qué puede cambiar
- La viabilidad de sistemas de navegación que no dependan exclusivamente de mapas explícitos abre nuevas rutas para robots y vehículos en entornos donde los mapas son inexactos o no disponibles. La capacidad de transferencia entre ciudades sugiere que las representaciones aprendidas pueden ser reutilizables, reduciendo costes de adaptación a nuevas regiones.
Análisis generado a partir de la información disponible; no procede de la fuente.
Predicción Qué observar a continuación
Evaluación de robustez en condiciones adversas (clima, cambios urbanos), velocidad de adaptación a nuevas ciudades con menos datos de entrenamiento, y adopción de estos métodos en sistemas de robótica comercial. También es relevante si DeepMind publica código o modelos pretrenados que el sector pueda reutilizar.
Recomendación Qué debería hacer una empresa
Empresas de robótica y logística deberían evaluar en los próximos 6-12 meses cómo estos métodos podrían complementar o reemplazar sus pilas de navegación actuales, especialmente en escenarios de último kilómetro o en interiores donde GPS es débil.
Recomendación generada por IA con la evidencia disponible; no es asesoramiento profesional.
Enviar esta noticia por correo
Enviado. Revisa que llegue a la bandeja de entrada de quien lo reciba.
La dirección no parece válida.
Has enviado varios correos seguidos. Espera un rato.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
No se ha podido enviar. Inténtalo de nuevo en unos minutos.
Fuente original: Google DeepMind (fuente primaria). La referencia es siempre el artículo original.
Ver fuente original ↗aprendizaje por refuerzoredes neuronales convolucionalesredes neuronales recurrentesvision por computadora Google DeepMind DeepMind navegación autónoma refuerzo robótica vision
Forma parte de la historia DeepMind y navegación con redes neuronales inspiradas en el cerebro (2 noticias, estado: cerrada).
Relacionadas
DeepMind demuestra que redes neuronales desarrollan representaciones de cuadrícula para navegar
Google DeepMind ha publicado un artículo en Nature en el que entrenó redes neuronales recurrentes para navegar en entornos virtuales y descubrió que…
Por qué importaEl hallazgo valida una hipótesis neurocientífica de más de una década sobre la función computacional de las células de cuadrícula del cerebro, pero…
DeepMind presenta agentes IA que imaginan y planifican acciones futuras
Google DeepMind ha publicado dos papers sobre arquitecturas de agentes basadas en 'imaginación': redes neuronales que internamente simulan consecuencias de…
Por qué importaEsta investigación avanza en el razonamiento deliberativo de agentes IA, permitiéndoles funcionar con modelos imperfectos y adaptar estrategias de…
DeepMind entrena agentes para generar imágenes escribiendo programas gráficos
Google DeepMind publicó un trabajo donde agentes de aprendizaje por refuerzo aprenden a generar imágenes interactuando con un programa de pintura digital…
Por qué importaEste trabajo representa un avance en síntesis de programas visuales e interpretabilidad de sistemas IA: el agente no solo genera píxeles sino que…
DeepMind: primitivos motores neurales para robots con control natural y coordinación de equipos
DeepMind ha publicado un método llamado neural probabilistic motor primitives (NPMP) que enseña a robots y agentes simulados movimientos naturales basándose en…
Por qué importaEste avance aborda dos desafíos críticos en robótica: reducir el tiempo de aprendizaje mediante refuerzo y generar movimientos seguros, eficientes y…
Tu opinión
Te hemos enviado un correo para confirmar tu dirección. El comentario se procesará cuando pulses el enlace.
Gracias. Tu comentario se publicará cuando lo revise el equipo (los primeros comentarios de cada persona se moderan).
Comentario publicado. Gracias por participar.
No se puede comentar aquí.
Indica un nombre (de 2 a 60 caracteres).
El correo no parece válido.
El comentario debe tener entre 10 y 2.000 caracteres.
Demasiados enlaces en el comentario.
No se ha podido comprobar que no eres un robot. Vuelve a intentarlo.
Has alcanzado el límite diario de comentarios.
Demasiados comentarios seguidos. Espera un rato.
No se ha podido enviar el correo de confirmación. Inténtalo de nuevo en unos minutos.